Xác định vùng phải nằm trong ảnh
Trường nhìn (FOV) là vùng vật thể camera nhìn thấy. Cần chừa kích thước sản phẩm, sai lệch vị trí và biên hữu ích. Không nhầm FOV ngang với đường chéo hoặc khoảng cách làm việc với tiêu cự.
Với mặt vật gần phẳng và camera nhìn vuông góc:
pixel_mỗi_mm = pixel_ngang / FOV_ngang_mm
pixel_chi_tiết = kích_thước_mm × pixel_mỗi_mm
pixel_ngang_cần = FOV_mm × pixel_mục_tiêu / kích_thước_chi_tiết_mm
Ví dụ tính toán
Ảnh rộng 1920 pixel phủ 400 mm cho 4,8 px/mm. Chi tiết 2 mm chiếm 9,6 pixel tại mặt phẳng vật lý tưởng. Ngược lại, nếu chọn mục tiêu thiết kế 6 pixel trên chi tiết đó, cần ít nhất 1200 pixel ngang để phủ 400 mm.
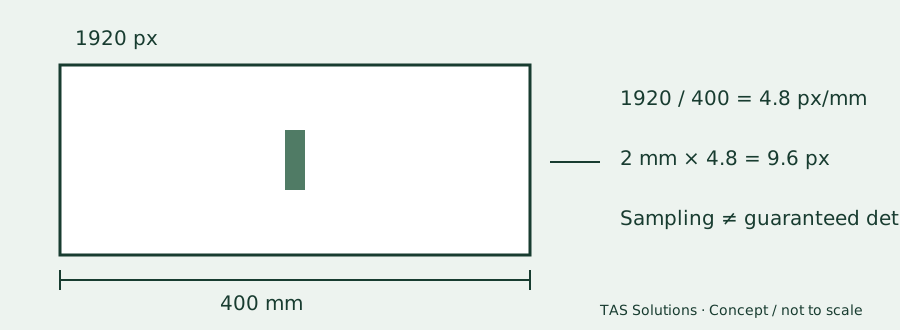
Sơ đồ gốc của TAS Solutions, minh họa lấy mẫu chứ không phải thử nghiệm hiệu năng.
Mục tiêu 6 pixel chỉ là yêu cầu ví dụ, không phải ngưỡng kiểm tra chung. Chi tiết một pixel có thể biến mất do nhòe, vị trí tương đối với lưới pixel hoặc nhiễu. Thường cần nhiều pixel trên chi tiết, nhưng đủ lấy mẫu chưa bảo đảm phát hiện tin cậy.
Chiều còn lại và ống kính
Với pixel vuông và ảnh 1920 × 1200, FOV ngang 400 mm tương ứng khoảng 250 mm dọc ở cùng tỷ lệ. Cắt ROI không tự tăng pixel/mm; thay đổi độ phóng đại quang học hoặc lấy mẫu cảm biến mới thay đổi tỷ lệ đó.
Độ phóng đại xấp xỉ bằng chiều rộng cảm biến chia FOV vật. Ước lượng ban đầu ở khoảng cách vật tương đối lớn:
tiêu_cự ≈ rộng_cảm_biến × khoảng_cách_làm_việc / FOV_ngang
Đây không phải thông số đặt mua lens. Mặt phẳng chính, khoảng cách hữu hạn, méo, điều chỉnh nét và quy ước đo working distance của hãng đều ảnh hưởng. Cần xác minh bằng thông số lens và mục tiêu thật.
Lỗi thường gặp
- Dùng tên định dạng cảm biến theo inch như chiều rộng thực.
- Bỏ qua độ cao sản phẩm: vật gần lens thông thường sẽ lớn hơn trên ảnh.
- Chọn FOV quá rộng rồi kỳ vọng phần mềm khôi phục chi tiết chưa được lấy mẫu.
- Coi độ phân giải fit subpixel là độ chính xác toàn hệ thống.
- Bỏ qua tương phản lens, mất nét, rung và nhòe phơi sáng.
Danh sách kiểm tra
Đo chi tiết nhỏ nhất ở hướng bất lợi, tính cả hai chiều FOV, chừa sai lệch vị trí và thử mẫu đạt/lỗi ở giữa lẫn rìa ảnh. Với đo lường, đánh giá méo, hiệu chuẩn, độ nhạy theo chiều sâu và nhu cầu lens telecentric.
Đọc cùng chọn camera và timing màn trập. Công thức là ước lượng kỹ thuật, không phải thông số trạm đã xác nhận.
Tài liệu kỹ thuật tham khảo
Nguồn cho các khái niệm nền tảng; ví dụ và diễn giải do TAS Solutions biên soạn, không phải bảo chứng của nhà cung cấp.
- Edmund Optics — Understanding Focal Length and Field of View
Quan hệ FOV, khoảng cách làm việc, cảm biến và giới hạn phép tính lens gần đúng.
- Edmund Optics — Understanding Camera Sensors
Pixel cảm biến trong hệ thống thu ảnh.
- Basler — Exposure Time
Phơi sáng góp phần gây nhòe, làm giảm khả năng tận dụng số pixel.